电机试验台上,电压、电流、转速都能从仪表上直接读到,唯独扭矩要另外装一套传感器。不少现场图省事,用输入电功率乘一个假定效率去反推轴功率,做趋势对比尚可,一旦要做效率试验、堵转试验或型式试验,这个做法就站不住脚了。
扭矩测量的难点也不在传感器本身,而在整条轴系。传感器串在电机与负载之间,偏心、轴向力、皮带拉力都会叠加进读数,标定得再准也补不回来。下面从原理、布置、量程、安装到标定,把这条测量链走一遍。
需要说明的是,本文讲的是台架上的短期测量,不涉及出厂标定设备的设计。现场条件有限时,先把轴系和接线做对,再谈精度,这个顺序不能反。
一、为什么扭矩必须直接测
电机的效率是输出机械功率与输入电功率之比。输入侧用功率分析仪可以测得很准,输出侧的机械功率只有一条路:扭矩乘角速度。没有扭矩,效率就只能靠假设,而假设出来的效率在报告里没有说服力。
堵转试验、温升试验、控制器标定、NVH 分析也都离不开扭矩。用电流推算扭矩,只在某一台电机、某一个温度、某一种控制策略下成立;磁饱和程度一变,系数就漂了。
所以正规的型式试验与验收,一般要求扭矩传感器直接测量,并且传感器的校准证书要纳入溯源链。报告里写的轴功率,应当能追到一台具体的传感器和一次具体的标定。
效率地图测试更能说明问题:同一台电机在不同转速、不同转矩下的效率并不相同,只有把工作点铺开,才能看出高效区在哪里。这类测试对扭矩通道的零点稳定性要求很高,因为轻载点的效率对扭矩误差最敏感。
二、两种主流原理:应变式与相位差式
应变式扭矩传感器在弹性轴上粘贴应变片,轴受扭后产生微小变形,电桥输出与扭矩成正比的电压。它需要给旋转部分供电并取回信号,常用滑环或无线遥测。优点是静态和低速都能测,精度高、响应快、量程宽。
相位差式在轴的两端各装一个齿盘或磁栅,轴受扭时两路脉冲出现相位差,相位差与扭矩成正比。它免维护、抗干扰好,适合高转速长期在线监测,但转速为零时没有脉冲,测不了静态扭矩。
怎么选看工况:要测堵转、要测启动瞬间,必须用应变式;长期挂在设备上做状态监测、转速又高,相位差式更省心。无论哪种,技术协议里都要写清额定扭矩、极限扭矩、转速上限与精度等级。
精度指标要看清是相对满量程还是相对读数。应变式的综合误差通常包含非线性、迟滞、重复性与温度影响,温度系数常被忽略,而试验台从冷态跑到热态,传感器本体的温度会变,零点也跟着走。
三、轴系怎么排:串联、反作用与内置
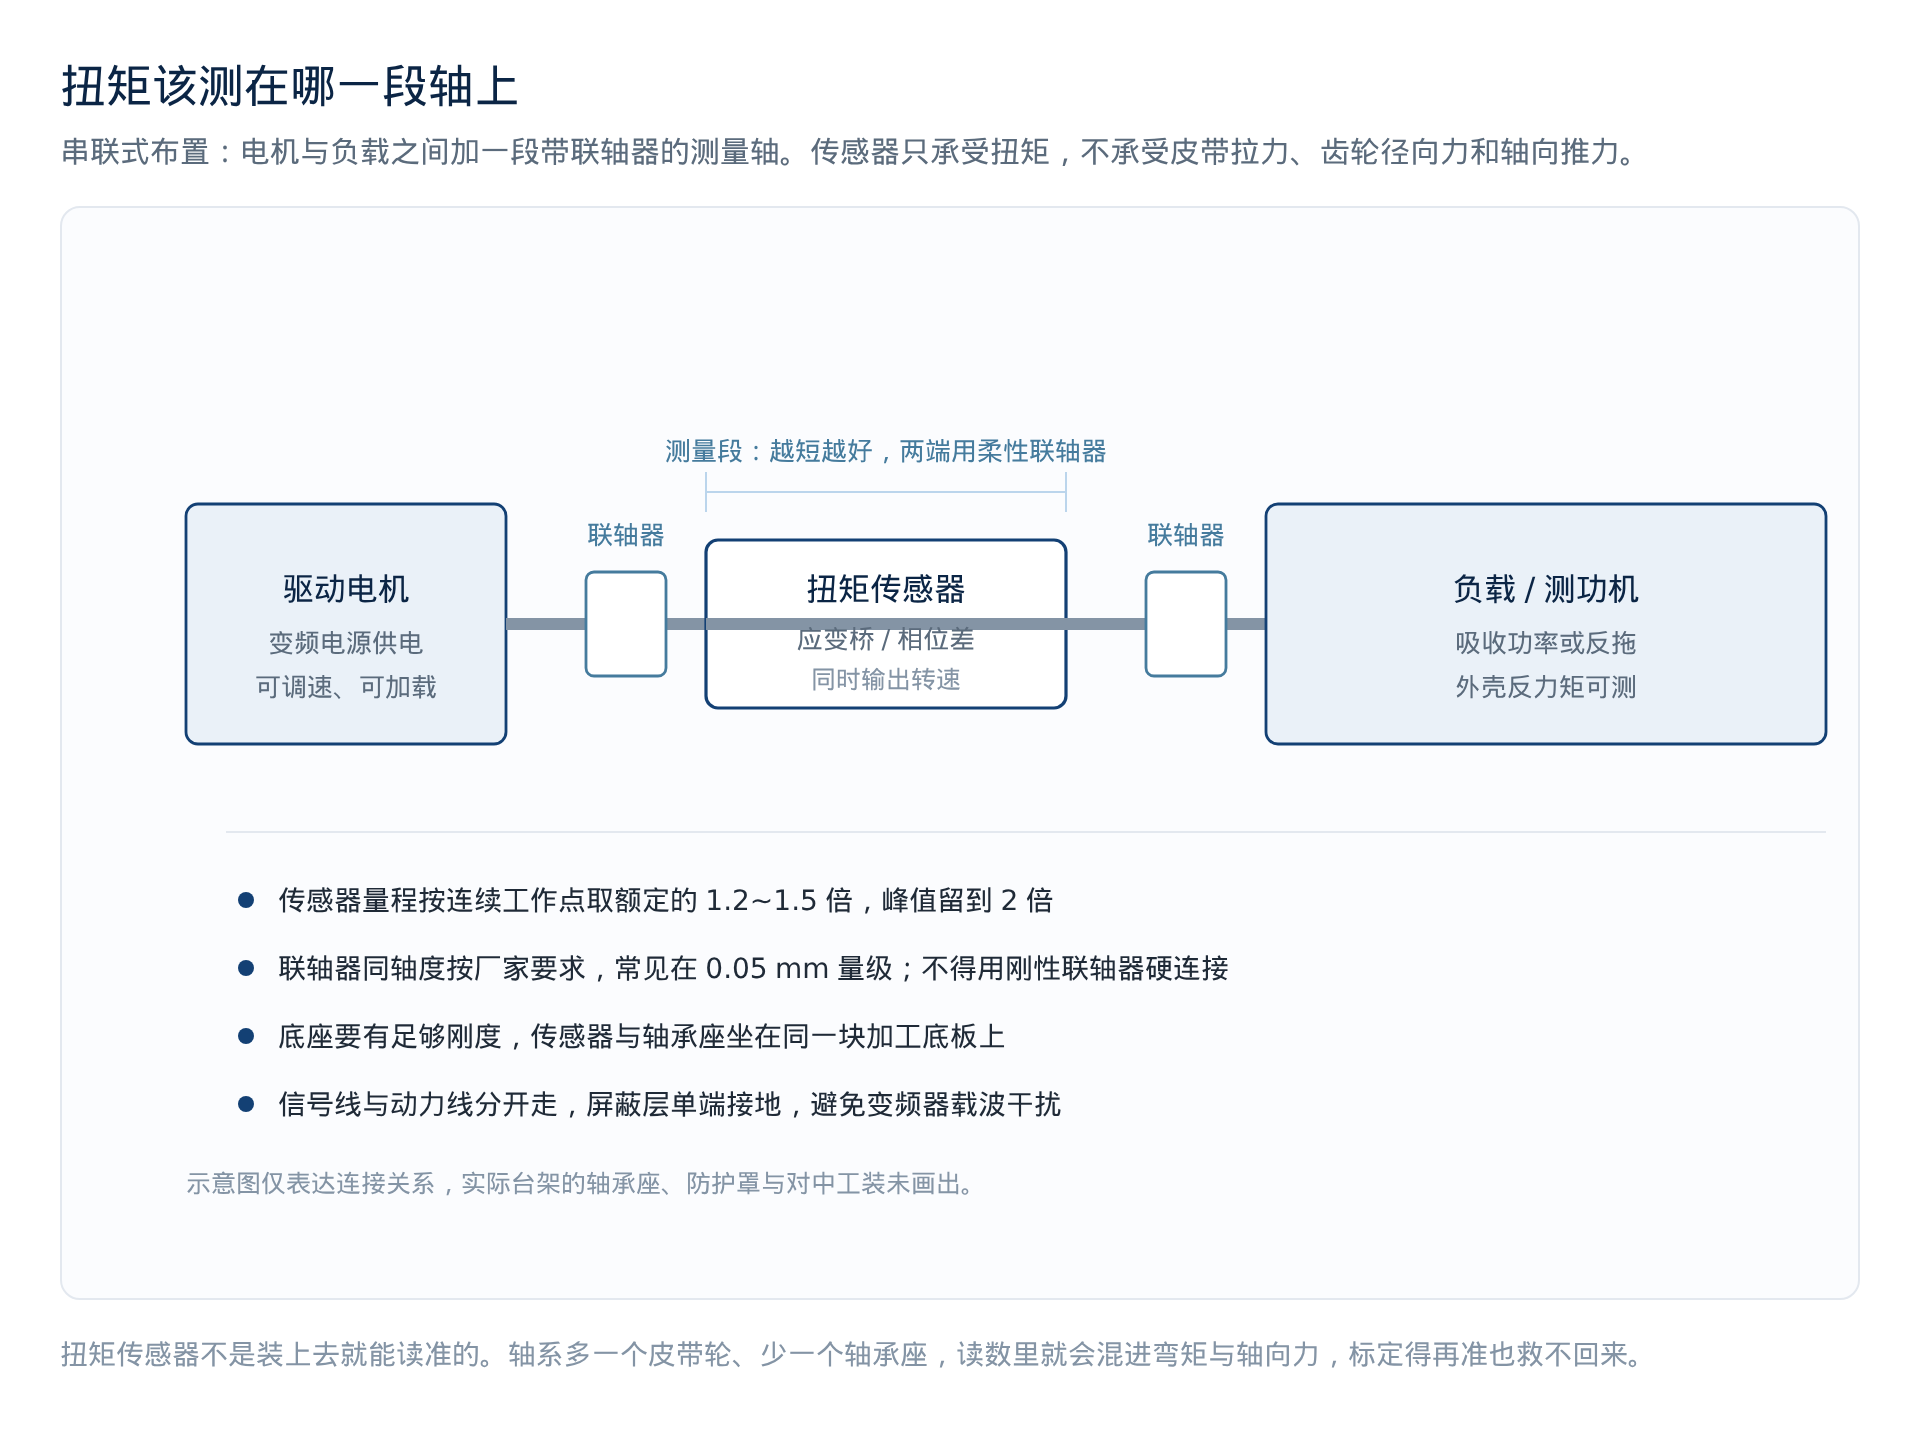
串联式最常见:电机、联轴器、传感器、联轴器、负载依次连接,传感器只承受扭矩。它的读数最直接,但要求两侧都有独立支撑,传感器不能兼作轴承座。
反作用式不把传感器放在轴上,而是测功机定子外壳通过力臂压在测力传感器上,用反力矩推算扭矩。它省掉了一段轴,但力臂长度、轴承摩擦、冷却管路的反作用力都要计入,管路越软越好。
内置式是测功机或电机出厂就把测量元件集成在轴系里,结构紧凑,适合批量下线检测;缺点是坏了要整体拆,量程也不便更改。
四、量程与过载:余量不是越大越好
传感器的精度通常按满量程的百分比给出。量程选得过大,实际工作点长期落在满量程的一成以下,相对误差被成倍放大,读数看着稳定,实际上并不可信。
工程上的做法是让连续工作点落在额定量程的三成到八成之间,短时峰值不超过额定量程的一点二到一点五倍,极限过载以厂家给出的允许值为准。峰值持续时间、允许次数也要问清楚。
转速上限同样要核对。它往往由轴承和联轴器决定,不完全取决于传感器本体;超速运行时传感器发热、动平衡变差,严重时会解体。
峰值扭矩的持续时间也常被忽略:启动、堵转、急加速往往只持续几十毫秒到几秒,传感器要跟得上。采样率不足时,峰值被平均掉,报告里只剩下一个偏小的数。
五、联轴器与同轴度:误差最大的地方
两侧应使用柔性联轴器,膜片式或波纹管式都可以,用来补偿微小的偏心与角度偏差,同时隔离轴向力。刚性联轴器会把负载轴承的预紧力直接传到弹性轴上。
同轴度按厂家要求对中,常见在 0.05 mm 量级。对中不良时,扭矩波形上会出现每转一次的周期性起伏,频率正好等于转速频率,这是最容易辨认的特征。
皮带轮、齿轮不能挂在传感器轴上。侧向力让弹性轴产生弯矩,输出里混进与扭矩无关的分量,轻载时尤其明显。底座要用一块刚度足够的加工底板,传感器与两侧轴承座坐在同一块板上。
对中不要只靠直尺和塞尺。用激光对中仪把径向与角度偏差同时调到允许范围内,再拧紧地脚螺栓;拧紧后复测一次,底板变形会把刚调好的对中破坏掉。
六、转速与功率:一个公式管住两个量
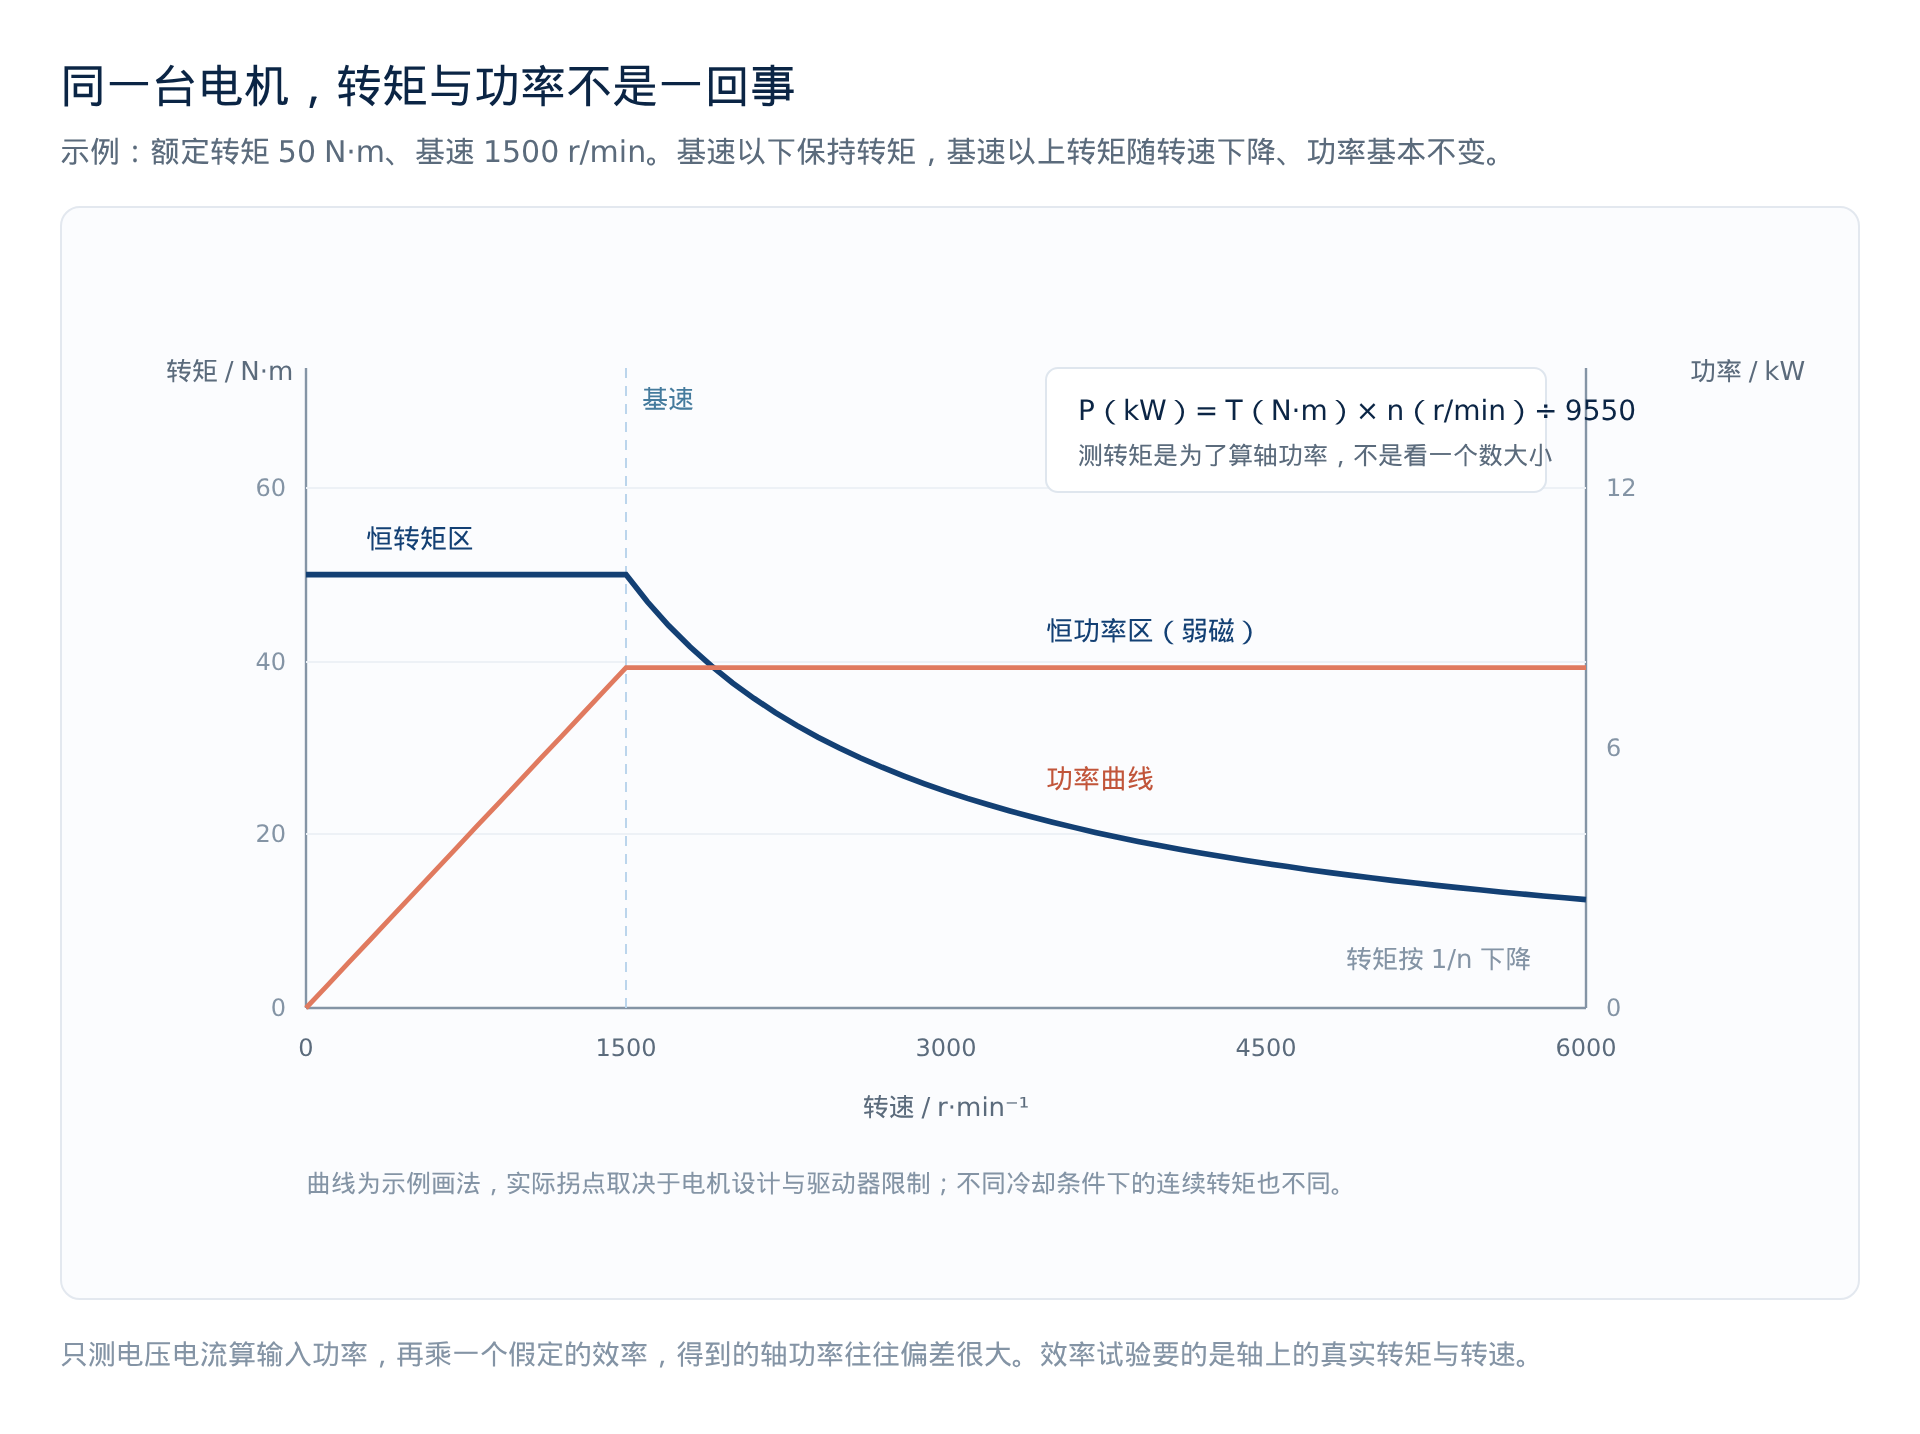
轴功率按 P 等于 T 乘 n 再除以 9550 计算,其中功率单位是千瓦,扭矩单位是牛米,转速单位是转每分。转速差百分之一,功率就差百分之一,所以转速通道也要溯源,不能拿变频器的设定频率代替。
多数扭矩传感器同时输出转速:应变式靠轴上的码盘或磁电元件,相位差式本身就有两路脉冲。选型时确认转速输出的每转脉冲数与采集系统匹配,否则换算转速时会多一个系数错误。
如果传感器只给扭矩不给转速,就要单独加编码器或磁电转速传感器。转速信号最好取自同一根轴;拿电机轴端与负载轴端的转速相减,还能看出联轴器有没有打滑。
恒转矩区与恒功率区的分界是基速。基速以下转矩保持不变,基速以上按转速倒数下降、功率基本不变。试验点要覆盖两个区间,只测额定点看不出驱动器的弱磁能力。
做动态效率时还要注意时间对齐:转速与扭矩由不同通道采集,传输时延不同,直接相除会让瞬态点算偏。先把两条曲线的时间轴对齐,再计算。
七、标定与日常核查
静态标定用砝码加力臂:标准扭矩等于砝码重力乘力臂长度,逐点加载、逐点回程,看零点、线性与回差。力臂长度要实测,砝码质量要溯源,不能直接用铭牌值。
标定周期按使用强度定,通常一年一次;频繁做型式试验、曾经过载或撞过轴的,应当缩短。传感器受过大冲击后,即使外观完好,零点与灵敏度也可能已经变了。
日常核查很简单:开机预热,空载清零,记下零点;试验结束后再回零一次。零点漂移超过满量程的千分之几,先查环境温度与接线,再考虑送检。
有条件的话,在接近常用工作点的位置加一个核查点:用标准力臂挂上固定砝码,读数应当落在允许范围内。这比每年一次的送检更能发现突发问题。
八、现场最常见的四个误区
- 用电流推算扭矩代替实测:只对特定电机与特定工况成立,换一台就不准。
- 量程选得过大:读数长期低于满量程一成,相对误差被放大。
- 两侧用刚性联轴器:轴向力与弯矩直接进入读数,轻载时最明显。
- 只记扭矩不记转速:功率算错的原因,一半出在转速通道。
还有一个隐蔽的:传感器信号线与变频器输出线捆在一起走。载波干扰叠加在毫伏级的应变信号上,低速轻载时读数会明显跳动,把线分开、屏蔽层单端接地,往往立刻就稳了。
九、选型与验收清单
| 项目 | 要点 |
|---|---|
| 测量原理 | 需要静态与堵转测量选应变式;长期高速在线监测可选相位差式 |
| 额定量程 | 连续工作点落在三成到八成,峰值不超过额定的一点二到一点五倍 |
| 转速上限 | 覆盖最高试验转速并留余量,同时核对联轴器与轴承 |
| 精度等级 | 按报告要求选,注意误差是按满量程还是按读数给出 |
| 信号输出 | 模拟、总线与转速脉冲要与现有采集系统匹配 |
| 安装条件 | 柔性联轴器、独立轴承座、整体加工底板、信号与动力线分开 |
| 校准 | 带证书与不确定度,明确周期与过载后的复检要求 |
验收时除了看单次读数,还要看重复性:同一工况连续测三次,拆装联轴器后再测一次。重复性差通常不是传感器的问题,而是轴系或接线的问题。
扭矩测量是一条链,传感器只是其中一环。轴系、联轴器、接地、标定任何一处松动,最后都会变成报告里一个说不清的数字。把这条链一次搭对,后面每次试验节省的时间,远多于当初多花的半天。